精密减速机与RV减速机技术解析:工业机器人关节传动的精度保障
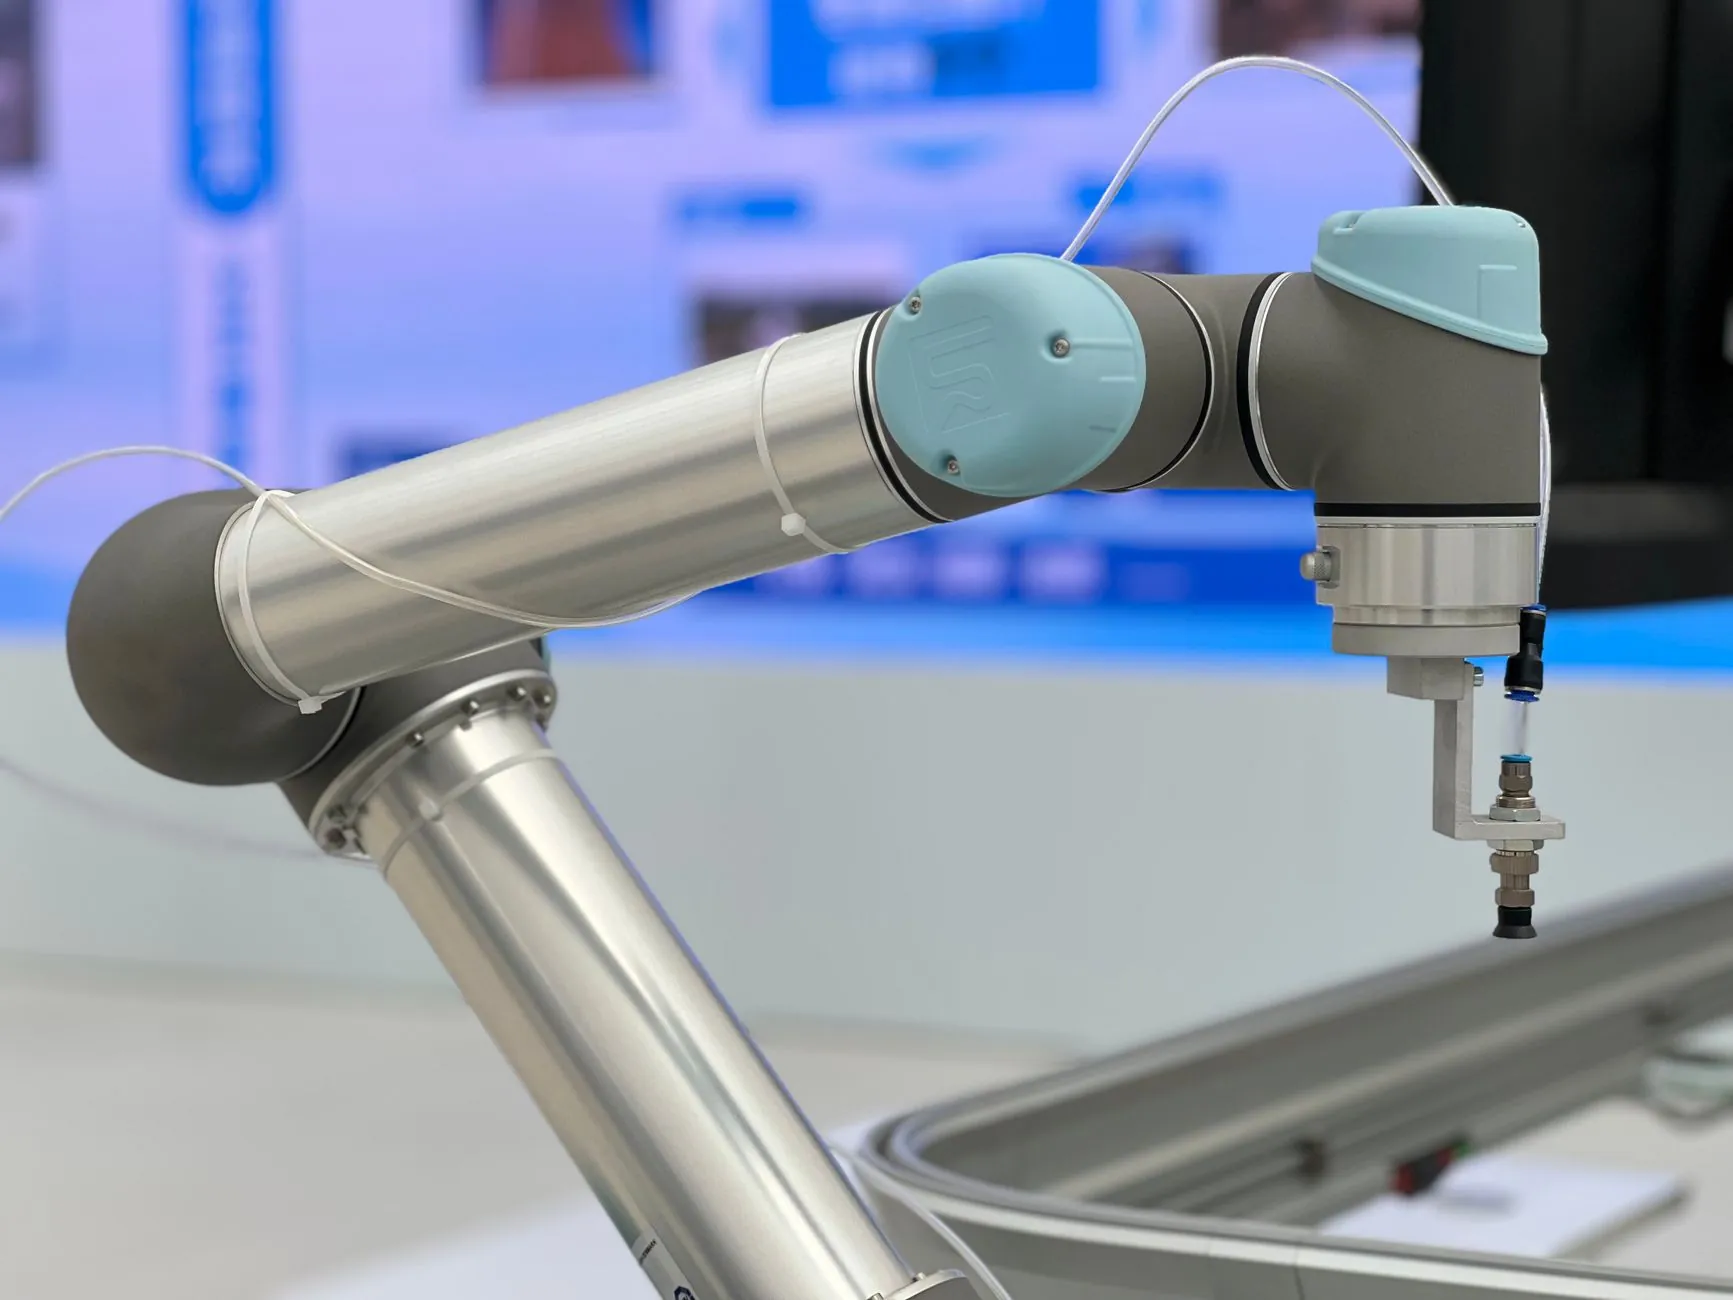
工业机器人关节的重复定位精度,很大程度上取决于减速装置的性能。在六轴关节机器人中,减速机的成本占比约为30%以上,其中基座、大臂等重载关节普遍采用RV减速机,而腕部等轻载关节则更多使用谐波减速机。这两类精密减速机的技术路线差异,直接决定了机器人的负载能力与运动精度。
RV减速机的技术原理与工艺难点
RV减速机采用摆线针轮与渐开线行星齿轮的两级减速结构。第一级为行星齿轮减速,第二级为摆线针轮减速,通过曲柄轴带动摆线轮做偏心运动,实现大速比传动。其核心优势在于刚性高、抗冲击能力强、回差小,额定扭矩下回差通常可控制在1弧分以内。
制造难点集中在摆线轮的齿形加工与装配一致性上。摆线轮齿廓需要经过渗碳淬火后进行精磨,齿距累积误差需控制在微米级;曲柄轴的偏心距误差直接影响传动平稳性。国内厂商在磨齿工艺与热处理变形控制上的积累,是决定RV减速机寿命与噪声水平的关键。
谐波减速机的精度特性与适用边界
谐波减速机依靠柔轮的弹性变形实现传动,结构紧凑、重量轻,单级速比可达50~160。其零背隙特性使其在精密定位场景中表现突出,但柔轮的材料疲劳与散热问题限制了其在大扭矩工况下的应用。选型时需重点关注平均负载转矩与启停频率,避免柔轮过早失效。
- RV减速机:适用于基座、肩部、肘部等重载关节,强调刚性与抗冲击
- 谐波减速机:适用于腕部、末端执行器,强调轻量化与零背隙
- 两类传动设备在整机中形成互补,需按关节受力谱匹配选型
选型与运维中的常见问题
实际应用中,润滑脂劣化与装配同轴度偏差是导致精度衰减的高频原因。RV减速机首次换脂周期建议不超过2000小时,后续按工况调整;谐波减速机则需关注柔轮齿面的微动磨损。安装时联轴器同轴度误差若超过0.05mm,会显著加剧轴承偏载。
另一个容易被忽视的问题是精密减速机的温升管理。连续高速运行时,减速机壳体温度超过70℃会加速密封件老化,建议在选型阶段核算热功率裕度,必要时增加散热结构。
从技术趋势看,RV减速机正向更高刚性密度与更低回差方向发展,谐波减速机则在柔轮材料与齿形优化上持续迭代。理解两类传动设备的力学边界,才能为机器人关节选出真正匹配的精度保障方案。