谐波减速机在工业机器人关节模组中的选型与匹配要点
工业机器人关节模组的性能上限,往往不取决于电机,而取决于减速机。在六轴机器人中,谐波减速机承担了第4、5、6轴(小臂及腕部)的精密传动任务,其选型匹配直接决定了机器人的轨迹精度、重复定位精度以及使用寿命。湖北省瑜钟陈科技有限公司在长期服务自动化产线的过程中,发现许多设备故障并非减速机本身质量问题,而是选型计算与匹配逻辑出错所致。
一、谐波减速机选型的核心参数:不止是减速比
很多人认为谐波减速机选型只看减速比和扭矩,这其实是个误区。以我们常用的CSF系列为例,必须同时校验额定输出扭矩、启动峰值扭矩、允许平均输入转速以及扭转刚度。对于六轴机器人J6轴(末端旋转轴),负载通常小于5Nm,但J4轴(小臂旋转)的惯量匹配就复杂得多——此时需要计算负载惯量与减速机波发生器惯量的比值,经验上该比值应控制在5:1以内,否则动态响应会明显迟滞。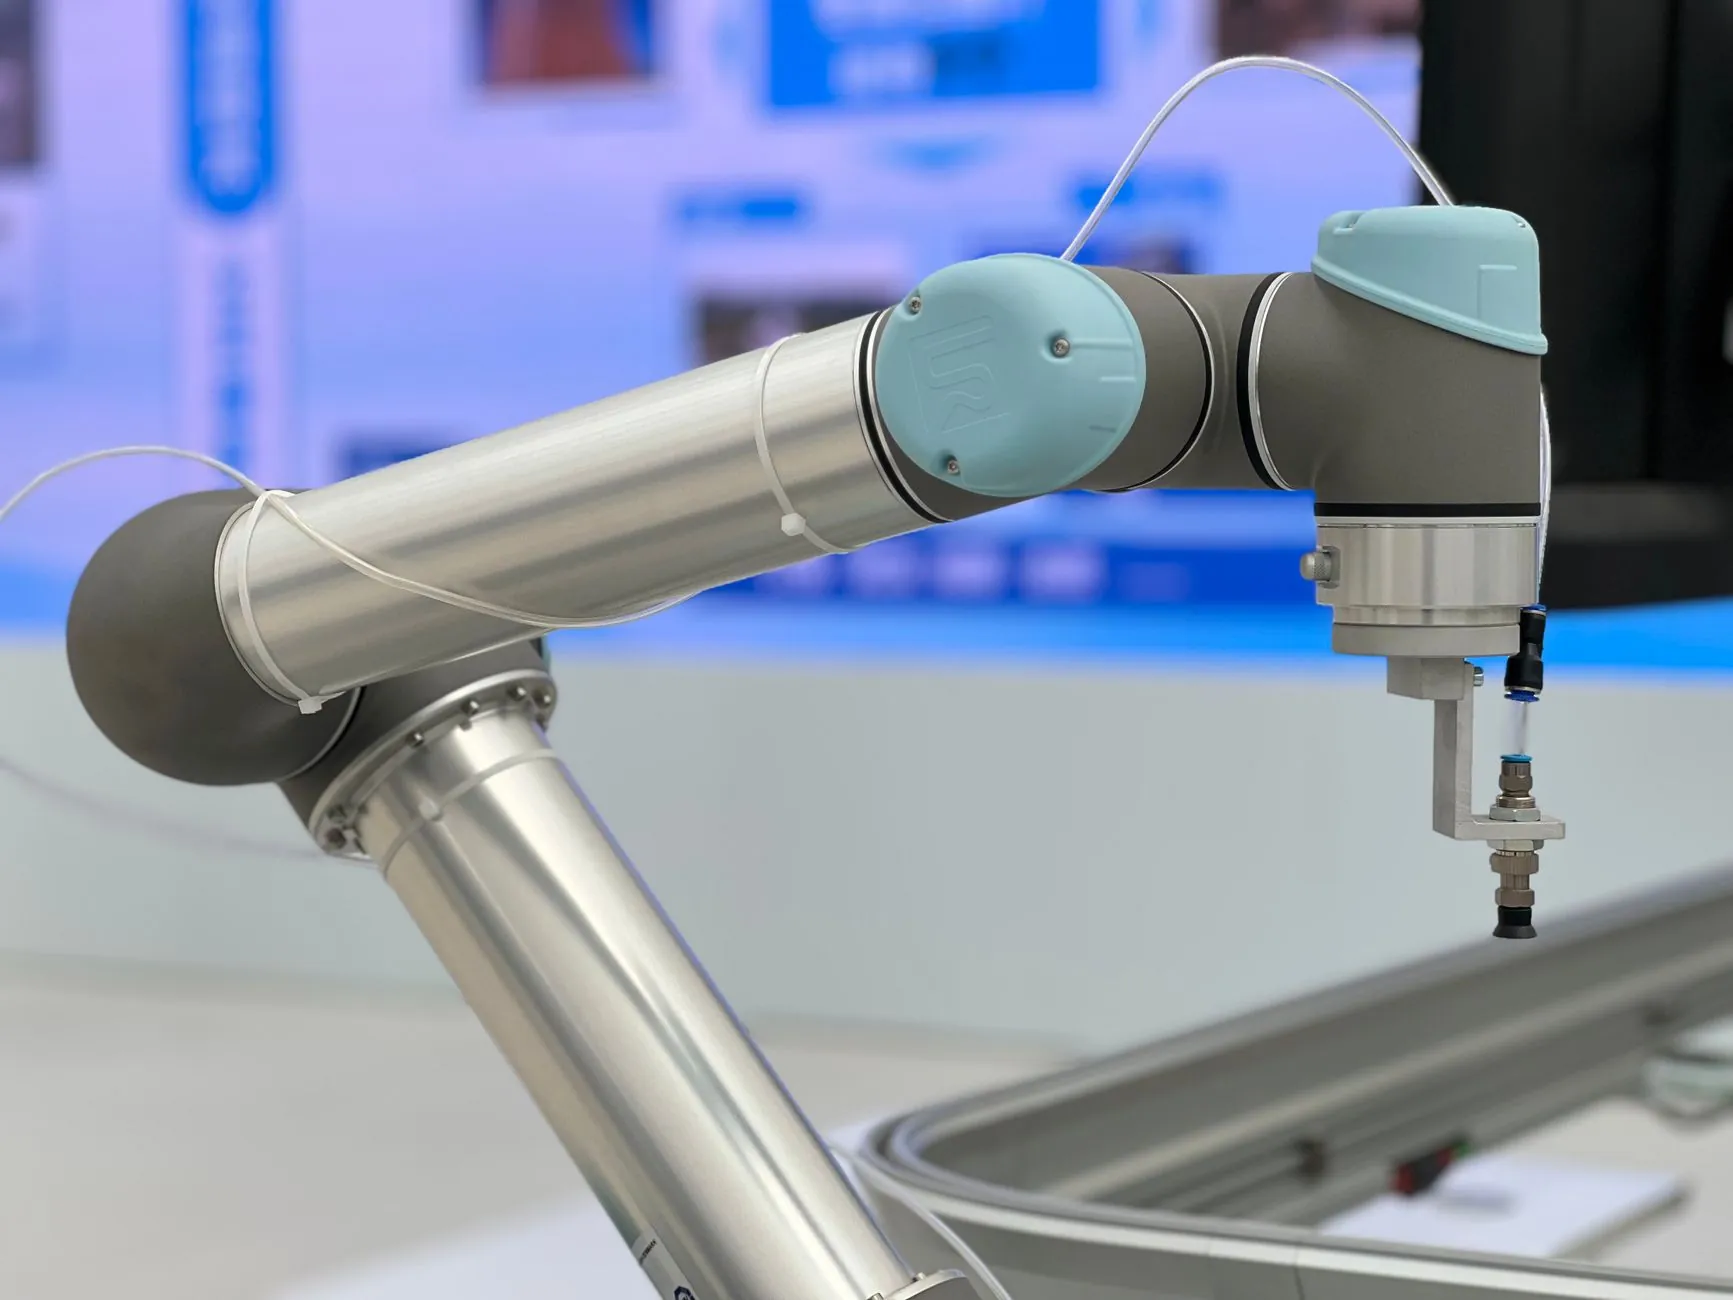
1. 惯量匹配的工程算法
关节模组中,电机转子惯量与减速机波发生器惯量之和,需与末端负载惯量(折算至电机侧)形成合理比例。我们做过一个六轴码垛机器人的实测:负载惯量比从8:1降至3:1后,轨迹跟踪误差从±0.18mm改善到±0.06mm。所以,选型时务必索取减速机的转动惯量表,而不是只盯着额定扭矩。
二、与传动设备协同工作的匹配要点
在完整的关节模组中,谐波减速机并非孤立元件,它需要与输入端轴承、交叉滚子轴承、编码器及制动器协同工作。这里有两个常见的设计矛盾:
- 轴向预紧力冲突:当使用交叉滚子轴承支撑输出端时,预紧力过大会导致柔轮变形量异常,缩短疲劳寿命。建议采用柔性支撑或调整垫片控制预紧力在出厂推荐值的±15%以内。
- 润滑介质兼容性:谐波减速机多使用专用锂基脂,若与电机轴承共用润滑系统(某些轻量化设计会这么做),务必确认油脂的滴点温度高于电机最高工作温度20℃以上。
另外,关于RV减速机与谐波减速机的分工,需要明确:承重较大的基座轴(J1、J2)及J3轴应选用RV减速机,其摆线针轮结构能承受更大的弯矩和冲击载荷;而谐波减速机则适合高精度、低背隙(≤1弧分)的腕部关节。同一台机器人内,两类精密减速机的配合使用是行业标准做法,不要试图用一种减速机覆盖所有关节。
三、选型中的四个常见错误
结合我们处理过的售后案例,以下问题出现频率最高:
- 只算静扭矩,忽略峰值扭矩——机器人加减速瞬间的冲击扭矩往往是额定值的3-4倍,若按静载选型,柔轮齿面极易发生点蚀。
- 未校核输出端轴向载荷——腕部关节在搬运工件时会产生较大的倾覆力矩,这会改变柔轮与刚轮的啮合接触区,导致精度衰减。
- 忽略温升对背隙的影响——当减速机连续运行至80℃以上时,柔轮材料(通常为40CrNiMoA)的弹性模量下降约6%,实测背隙会增大0.5-1弧分。
- 选用非标减速比——部分客户为了追求特殊减速比(如97:1、119:1)而牺牲了标准产品的效率与库存周期。实际上,80:1、100:1、120:1等标准系列在传动设备中货源最稳定,成本也低15%以上。
四、关于安装与预紧的实战建议
谐波减速机的安装远比想象中敏感。我们要求现场工程师必须使用扭矩扳手按对角顺序拧紧刚轮固定螺栓,且拧紧力矩偏差不超过±5%。更关键的是波发生器的径向跳动必须在0.008mm以内——这个数值用普通千分表就能测,但很多装配现场根本不做这项检测。若采用直连电机方案,建议在电机轴与波发生器之间加装弹性联轴器,以吸收电机轴的残余端跳。
此外,若关节模组需要频繁正反转(如SCARA机器人),润滑脂的剪切安定性极为重要。我们推荐每运转2000小时补充一次油脂,但不要加满——减速机内油脂填充量以腔体容积的70%为佳,过量反而会导致搅拌发热。
最后提醒一点:在样机阶段就要做满载耐久测试(至少500小时),重点监测壳体振动加速度(应低于1.5g)和噪声(应低于65dB)。很多隐性匹配问题,只有在长时间运行后才会暴露——比如柔轮疲劳裂纹往往发生在齿根过渡圆角处,听诊器贴在壳体上能听出周期性“咔嗒”声,这就是早期失效信号。国产谐波减速机经过近十年迭代,材料与热处理工艺已相当成熟,但选型匹配的严谨度,依然是决定整套传动设备寿命的分水岭。