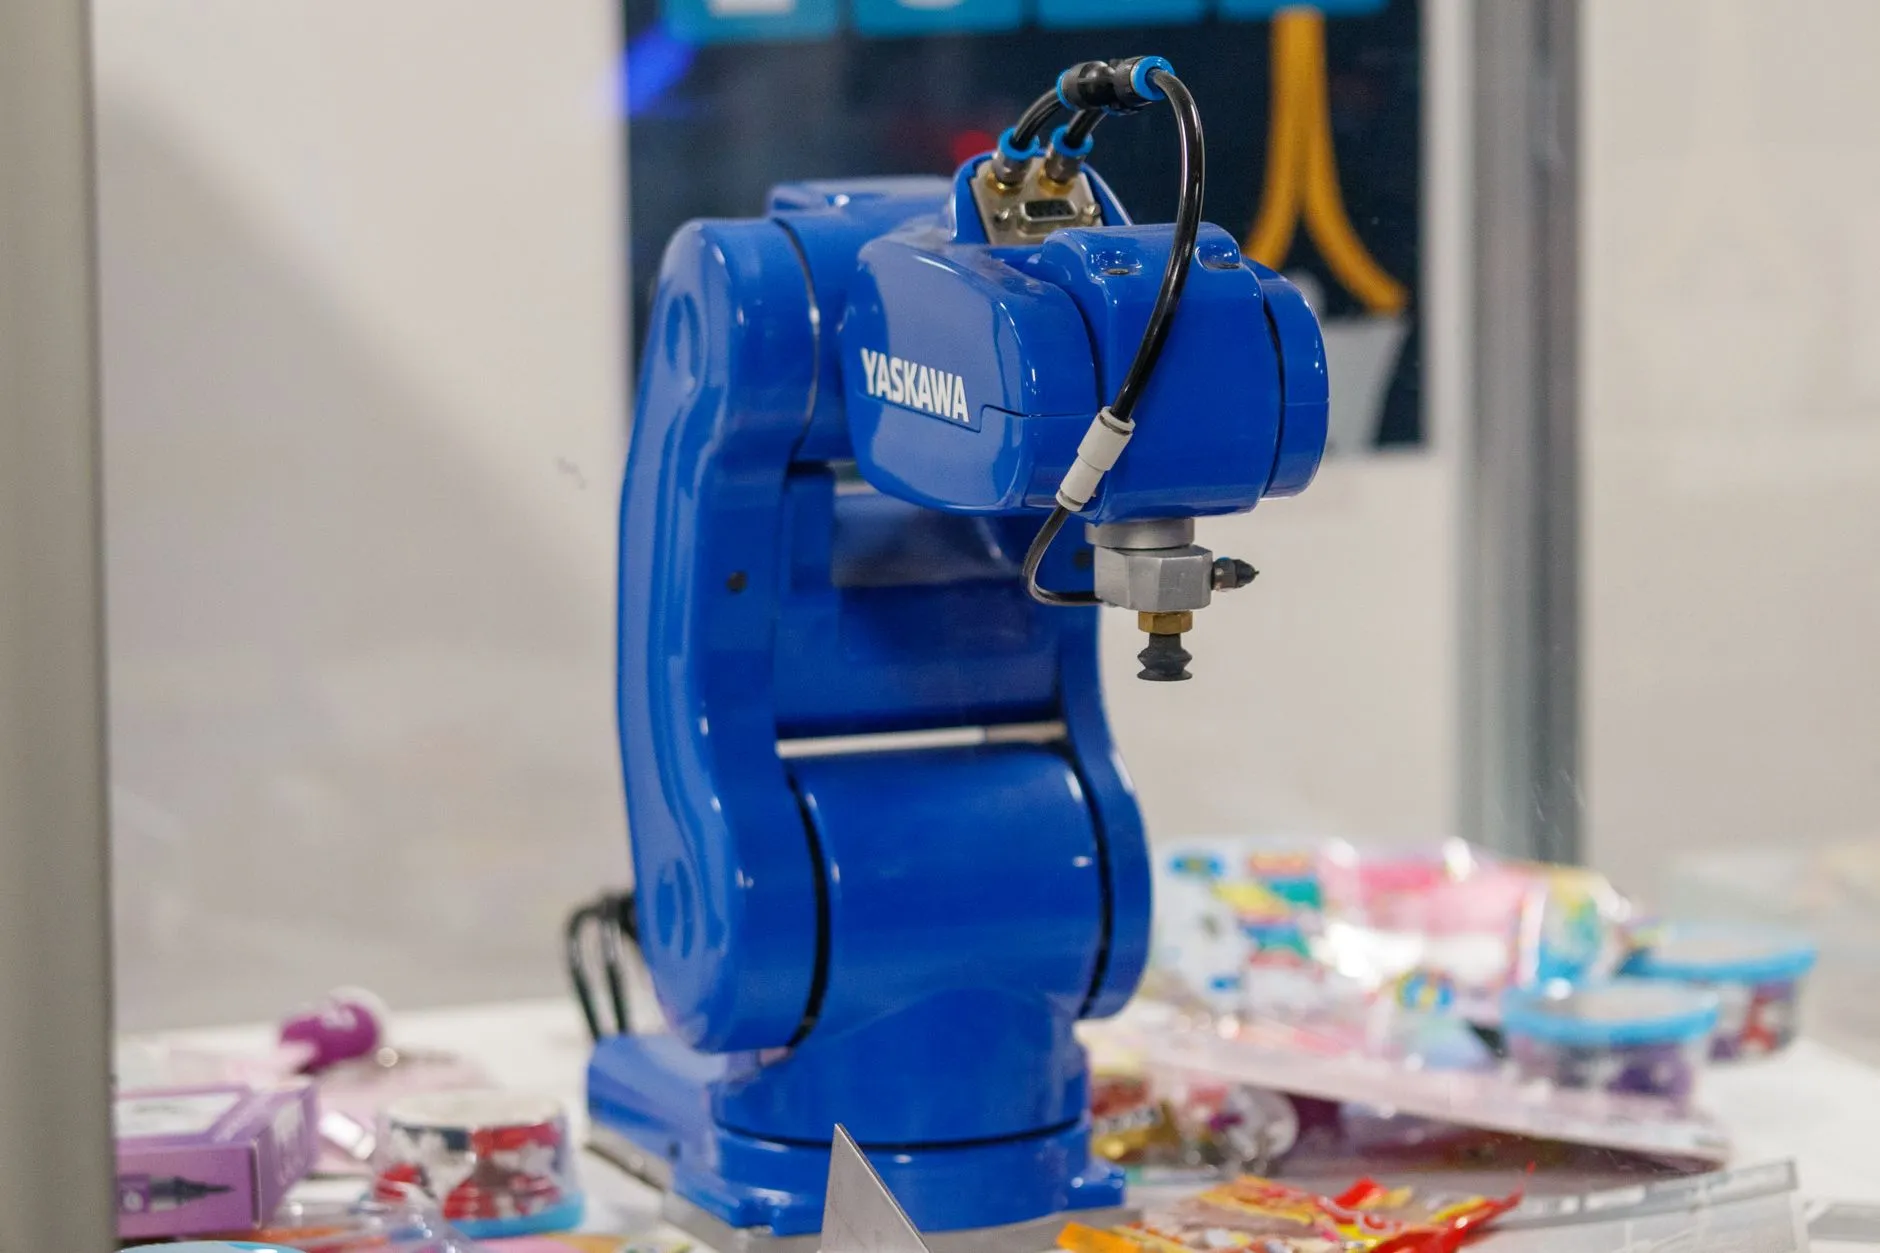
精密减速机与RV减速机技术对比:工业机器人关节传动的选型要点解析
在工业机器人关节传动方案中,精密减速机与RV减速机常被放在一起比较,但两者在承载能力、精度保持性和适用工况上差异显著。选型失误轻则导致关节回差超标,重则引发减速机早期磨损。以下从技术原理到落地案例,拆解选型中的关键判断点。
一、结构差异决定了性能边界
精密减速机是一个宽泛概念,涵盖谐波减速机、摆线针轮减速机等多种类型。工业机器人领域讨论"精密减速机与RV减速机对比"时,通常指谐波减速机与RV减速机的路线之争。
谐波减速机依靠柔轮弹性变形传递运动,结构紧凑、单级减速比大(30:1~160:1)、重量轻,但柔轮存在疲劳寿命限制,抗冲击能力偏弱。RV减速机采用摆线针轮+渐开线行星齿轮两级减速,刚性高、抗冲击强,额定扭矩通常是同规格谐波减速机的2~3倍,但体积和重量更大。
一个容易被忽略的细节:谐波减速机的精度保持性与装配预紧力高度相关,预紧力不足会放大回差;RV减速机则更依赖摆线轮的加工精度和轴承游隙控制。
二、选型需匹配关节工况,而非盲目追高
机器人不同关节的受力特征截然不同,选型逻辑也应分开处理:
- 基座关节(J1/J2):承受整机倾覆力矩和较大惯性负载,优先选RV减速机,利用其高刚性和抗冲击能力抑制振动。
- 腕部关节(J4~J6):负载小、要求轻量化,谐波减速机是主流选择,可降低末端惯量、提升动态响应。
- 协作机器人关节:对柔顺性和安全性要求高,多采用谐波减速机配合力矩传感器方案。
- 重载搬运/焊接场景:RV减速机的扭矩密度优势明显,谐波方案在频繁冲击下柔轮寿命会快速衰减。
实际项目中,不少厂商采用混合配置——基座用RV、腕部用谐波,兼顾刚性与轻量化。传动设备供应商能否同时提供两类产品及匹配的安装接口,直接影响整机装配效率。
三、案例:一条码垛线的选型修正
某码垛机器人厂商初期在J2关节选用谐波减速机以减重,投产后在满负载高速启停工况下出现回差增大、柔轮齿面微点蚀。后改为RV减速机,关节刚性提升后轨迹重复精度从±0.12mm收敛至±0.05mm以内,减速机更换周期由约8000小时延长至20000小时以上。
这个案例的启示在于:精密减速机的"精密"必须放在具体负载谱下评估,实验室空载回差数据不能替代实际工况下的精度保持性验证。
四、选型核查清单
- 核算关节峰值扭矩与平均扭矩,留足1.5倍以上安全系数;
- 确认允许回差与机器人重复定位精度的匹配关系;
- 评估启停频率与冲击载荷,判断柔轮或摆线轮疲劳风险;
- 核对润滑维护周期与整机MTBF目标是否一致;
- 确认传动设备供应商的批次一致性与交付能力。
精密减速机与RV减速机并非替代关系,而是分工关系。把关节工况数据摸清楚,再对照扭矩、刚性、寿命三条线做匹配,选型就不会跑偏。湖北省瑜钟陈科技有限公司持续关注关节传动技术演进,为行业客户提供选型参考与技术资讯。