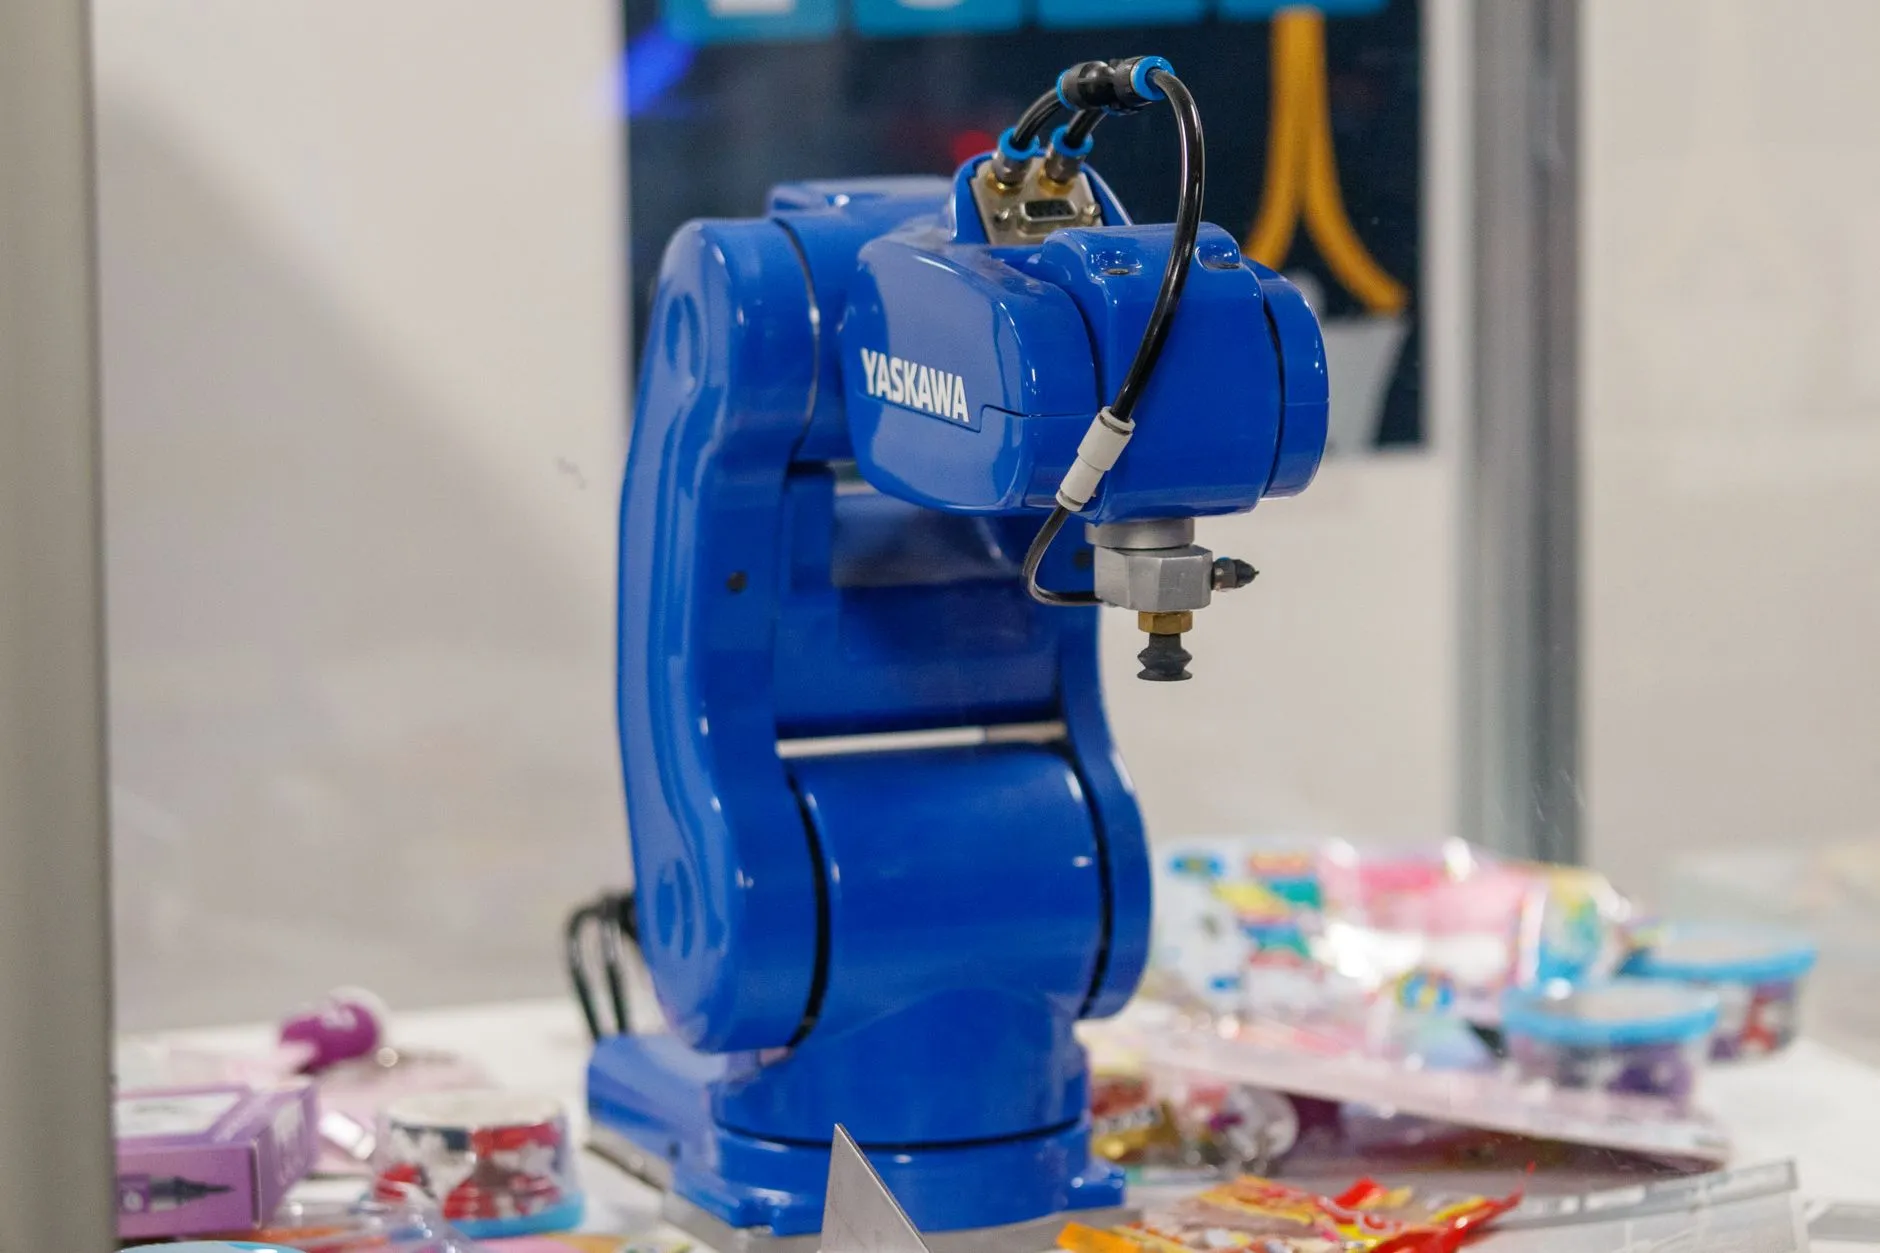
工业机器人关节传动方案设计:RV减速机与谐波减速机的选型要点
在工业机器人关节设计中,传动方案的选型直接决定了整机的定位精度、刚性表现与使用寿命。不少工程师在项目初期都会面临一个现实问题:面对RV减速机与谐波减速机两条主流技术路线,究竟该如何匹配具体的关节工况?这并非简单的参数对比,而是涉及力矩特性、空间约束与成本模型的综合权衡。
两种精密减速机的技术分野
从结构原理上看,RV减速机采用摆线针轮与渐开线行星轮的两级减速架构,其核心优势在于高刚性与抗冲击能力。二级摆线轮与针齿的多齿啮合设计,使RV减速机在承受5倍额定扭矩的瞬间冲击时仍能保持传动精度,这一特性在机器人基座、大臂等重载关节中尤为关键。相比之下,谐波减速机依靠柔轮的弹性变形实现运动传递,结构紧凑、重量轻,单级减速比可达50:1至160:1,但柔轮在交变应力下的疲劳寿命限制了其在大扭矩场景的应用。
选型必须量化的三个维度
脱离工况谈选型没有意义。以下三个维度的量化评估,往往能直接筛掉不合适的方案:
- 扭矩与过载谱:连续工作扭矩超过200N·m、且存在频繁启停冲击的关节,优先考虑RV减速机;谐波减速机更适合额定扭矩在100N·m以下、负载平稳的末端关节。
- 扭转刚度需求:机器人重复定位精度要求≤0.05mm时,RV减速机的扭转刚度通常比谐波方案高出3-5倍,能有效抑制弹性变形带来的误差累积。
- 空间与重量约束:腕部或小臂关节若对轴向尺寸敏感,谐波减速机的扁平化优势难以替代,其单位体积扭矩密度比RV方案高出约40%。
需要特别注意的是,精密减速机的选型不能只看样本参数。实际工况中的热变形、润滑状态变化以及装配同轴度误差,都会让理论精度打折扣。建议在样机阶段就引入扭矩-转角滞后曲线测试,用实测数据修正选型模型。
传动方案设计的实践要点
在确定减速机类型后,传动链的匹配设计同样决定成败。RV减速机对输入转速波动较为敏感,伺服电机的转子惯量与减速机惯量比建议控制在5:1以内,否则易引发低速爬行。谐波减速机则要重点关注柔轮与刚轮的啮合温升,连续运行时壳体温度不宜超过70℃,必要时需配置强制风冷或循环油润滑。
另一个容易被忽视的细节是传动设备的安装基准。RV减速机的摆线轮对同轴度误差极为敏感,输入轴与电机轴的径向偏差超过0.02mm就会导致偏载磨损;谐波减速机的波发生器安装偏心则会直接缩短柔轮寿命。在装配工艺中,建议采用定位销加过渡配合的方式,而非单纯依赖螺栓紧固。
从行业趋势看,一体化关节模组正在改变传统的选型逻辑。将精密减速机、伺服电机、编码器与驱动器集成后,传动匹配由供应商在出厂前完成优化,终端用户只需关注关节的输出特性。这种模式降低了选型门槛,但也要求设计者更清晰地定义负载谱与动态响应指标。
湖北省瑜钟陈科技有限公司在传动设备领域持续深耕,围绕RV减速机与谐波减速机的应用需求,提供从选型计算到安装调试的技术支持。无论是重载关节的刚性匹配,还是末端关节的轻量化设计,合理的传动方案始终是机器人性能的基石。