湖北工业机器人制造商如何选择高精度RV减速机与谐波减速机
日期:2026-09-27
标签:精密减速机,RV减速机,谐波减速机,传动设备
在湖北工业机器人产业链加速集聚的当下,越来越多本体制造商与系统集成商开始关注一个核心问题:精密减速机的选型是否匹配自身产品定位。作为传动设备中技术壁垒最高的环节,减速机直接决定机器人关节的重复定位精度与刚性表现。
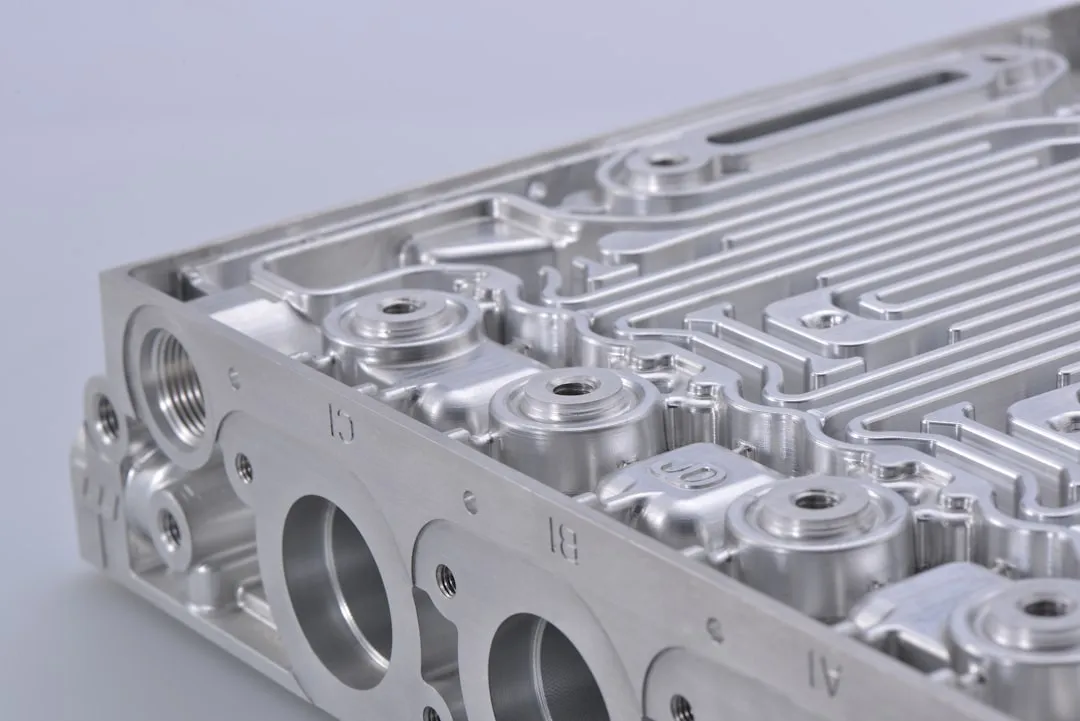
RV减速机与谐波减速机的技术分野
RV减速机采用摆线针轮两级减速结构,其优势在于高刚性、高扭矩容量与抗冲击能力。在六轴机器人基座、大臂等重载关节,RV减速机几乎是默认选项。而谐波减速机依靠柔轮弹性变形传动,特点是体积小、重量轻、单级速比大,更适合腕部、小臂等末端关节。两者并非替代关系,而是互补组合。
湖北不少机器人厂商在选型时容易陷入一个误区:只看额定扭矩和速比,忽略刚度与背隙在实际工况下的衰减曲线。这恰恰是后期精度掉点的根源。
选型必须量化的四个维度
- 扭转刚度:直接影响机器人在负载下的轨迹偏差,RV减速机通常比谐波高一个数量级
- 背隙与滞回曲线:谐波减速机初始背隙小,但磨损后上升快,需关注寿命曲线
- 允许力矩与倾覆刚性:腕部关节若选型偏小,谐波减速机柔轮易疲劳失效
- 润滑与温升特性:连续高速工况下,润滑脂劣化会加速精度损失
从应用场景反推选型逻辑
以湖北常见的焊接与搬运机器人为例,J1-J3轴建议优先选用RV减速机,确保大臂在高速启停时的动态刚性;J4-J6轴则根据负载惯量比选择谐波减速机或小型RV。对于协作机器人,关节模组趋向集成化,谐波减速机配合力矩传感器成为主流方案。
值得注意的是,国产RV减速机在摆线轮修形工艺与轴承预紧控制上已取得明显进步,部分型号的背隙可稳定控制在1弧分以内,足以覆盖多数中端应用。采购时应要求供应商提供实测滞回曲线,而非仅看样本标称值。
实践中的验证建议
建议在批量导入前进行关节模组台架测试:在额定扭矩与超载120%条件下各运行500小时,记录背隙变化与温升数据。同时关注减速机与伺服电机的惯量匹配,避免因传动设备刚性不足引发整机谐振。对于高精度应用,可要求厂家提供配对选型报告。
传动设备的选型本质是精度、寿命与成本的三角平衡。湖北机器人企业若能在设计早期介入减速机参数匹配,而非后期被动替换,整机性能与可靠性将获得显著提升。随着国产精密减速机一致性持续改善,本土供应链的协同优势正在显现。