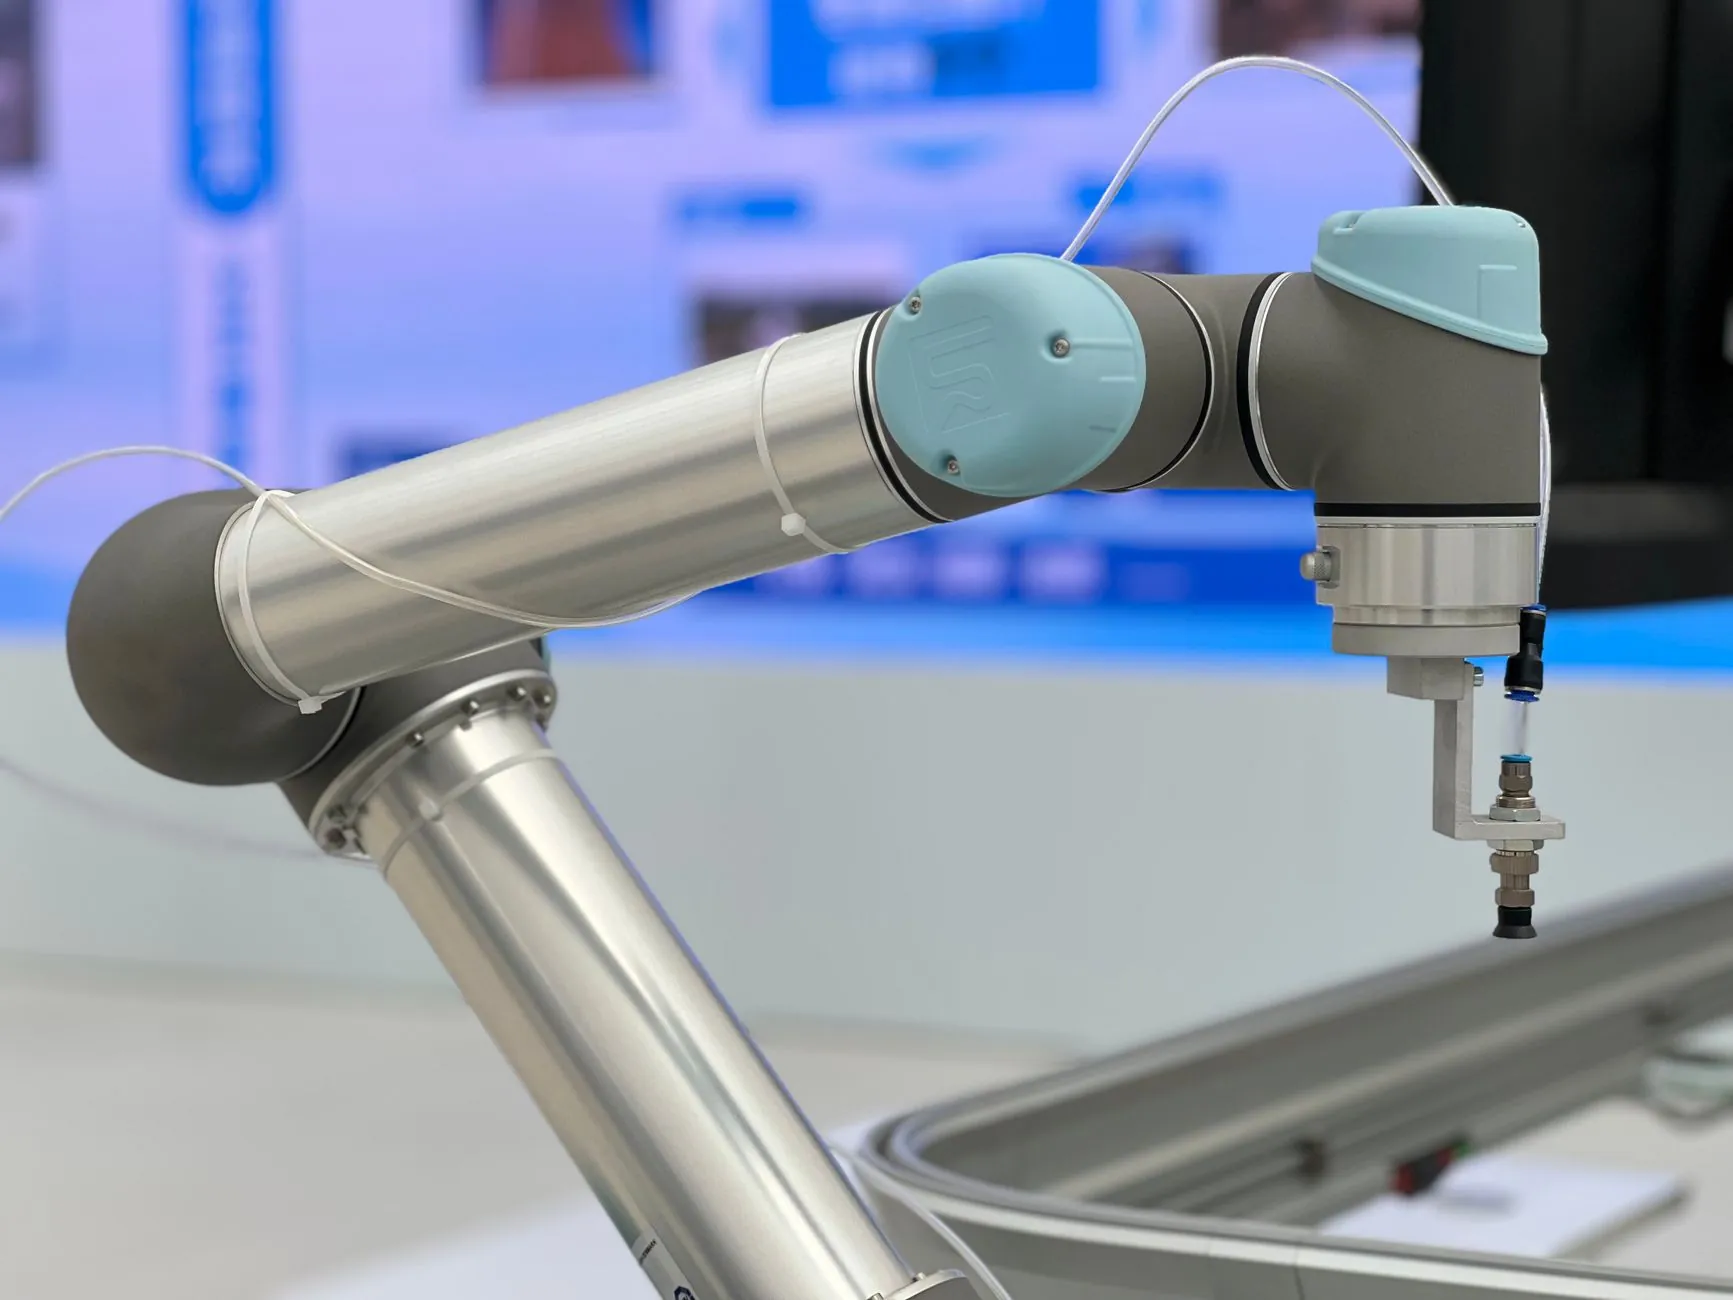
精密减速机回程间隙对自动化设备定位精度的影响分析
在自动化产线的实际调试中,我们经常遇到这样的情况:伺服电机停止后,末端执行机构却出现微米级的“漂移”或“反弹”。多数工程师第一时间排查伺服参数或机械刚性,却往往忽略一个核心变量——精密减速机的回程间隙。这个指标直接决定了定位指令与机械实际位置之间的偏差阈值,是影响设备重复定位精度的第一道关卡。
回程间隙如何“吞噬”定位精度
回程间隙(也称背隙)是指输入轴固定时,输出轴在额定扭矩下产生的角向位移量。以常见的RV减速机为例,其标准背隙通常在1弧分以内,而谐波减速机凭借柔轮变形原理,可将背隙控制在30弧秒以下。但在实际工况中,传动设备经过长期运行、齿轮磨损或预紧力衰减后,背隙会呈非线性增长。对于要求定位精度在±0.01mm以内的点胶机或贴片机,减速机每增加1弧分的背隙,在500mm臂长末端就可能放大为约0.015mm的线性误差——这足以让精密装配工序出现批量报废。
更隐蔽的问题是,回程间隙在换向时会引发“滞后”效应。当电机反向旋转时,减速机内部齿轮必须先消除间隙才能传递扭矩,这个过程中工作台实际上处于失控状态。若控制系统未做反向间隙补偿,精密减速机的每一次换向都会在工件表面留下刀纹或轨迹偏差。
不同类型减速机的间隙特性对比
选型时必须分清应用场景对背隙的敏感度。RV减速机因采用摆线针轮结构,多齿同时啮合使其刚度极高,适合重载且需要大扭矩输出的机器人关节;而谐波减速机虽然背隙极小,但其柔轮壁厚较薄,在受到径向冲击时可能产生弹性变形位移。因此,在高速轻载的SCARA机器人上,谐波减速机优势明显;而在六轴工业机器人的基座或腰部,RV减速机才是更稳妥的选择。
从工艺端看,减速机出厂时的背隙检测值并不能完全代表装配后的实际表现。安装法兰的平面度、锁紧螺栓的力矩顺序、甚至输入轴与电机轴的同心度偏差,都会导致内部齿轮副的啮合状态发生变化,使标称背隙在装机后恶化20%至40%。
以下三项措施可在工程实践中有效抑制回程间隙的影响:
- 预紧选型:对要求高往复精度的工位,优先选用带双支撑轴承或可调预紧结构的精密减速机,而非标准游隙版本。
- 电气补偿:在伺服驱动器中启用“反向间隙补偿”功能,配合激光干涉仪实测双向定位误差,设定补偿脉冲值。
- 定期复测:每5000小时或大修后,使用百分表配合扭矩扳手检测输出轴的空程角,记录磨损趋势。
案例:锂电卷绕机的精度修复
某锂电设备厂商的极片卷绕机曾出现极片错位超差问题,检测发现其张力辊使用的RV减速机背隙已从出厂时的0.8弧分增大至2.6弧分。由于卷绕过程频繁正反转,累积角度误差直接导致极片切断长度不一致。更换为高精度谐波减速机并重新标定后,设备CPK值从1.1提升至1.67,废品率下降约3%。这个案例说明,在换向频繁的工况中,谐波减速机的低背隙特性比RV减速机的高刚度更具决定性价值。
归根结底,回程间隙不是孤立的技术参数,它必须与传动链刚度、编码器分辨率、伺服响应速度协同考量。若减速机背隙过大,即便提高伺服增益也只会引发震荡而非消除误差。明智的做法是,在设计阶段就依据负载类型、换向频率、寿命预期来锁定减速机等级,并在验收时用实测数据而非样本值来判定是否合格。唯有如此,自动化设备的定位系统才能真正做到“指令即所达”。