RV减速机与谐波减速机在工业机器人关节选型中的差异对比
关节里的“心脏之争”:为什么选型总是卡壳?
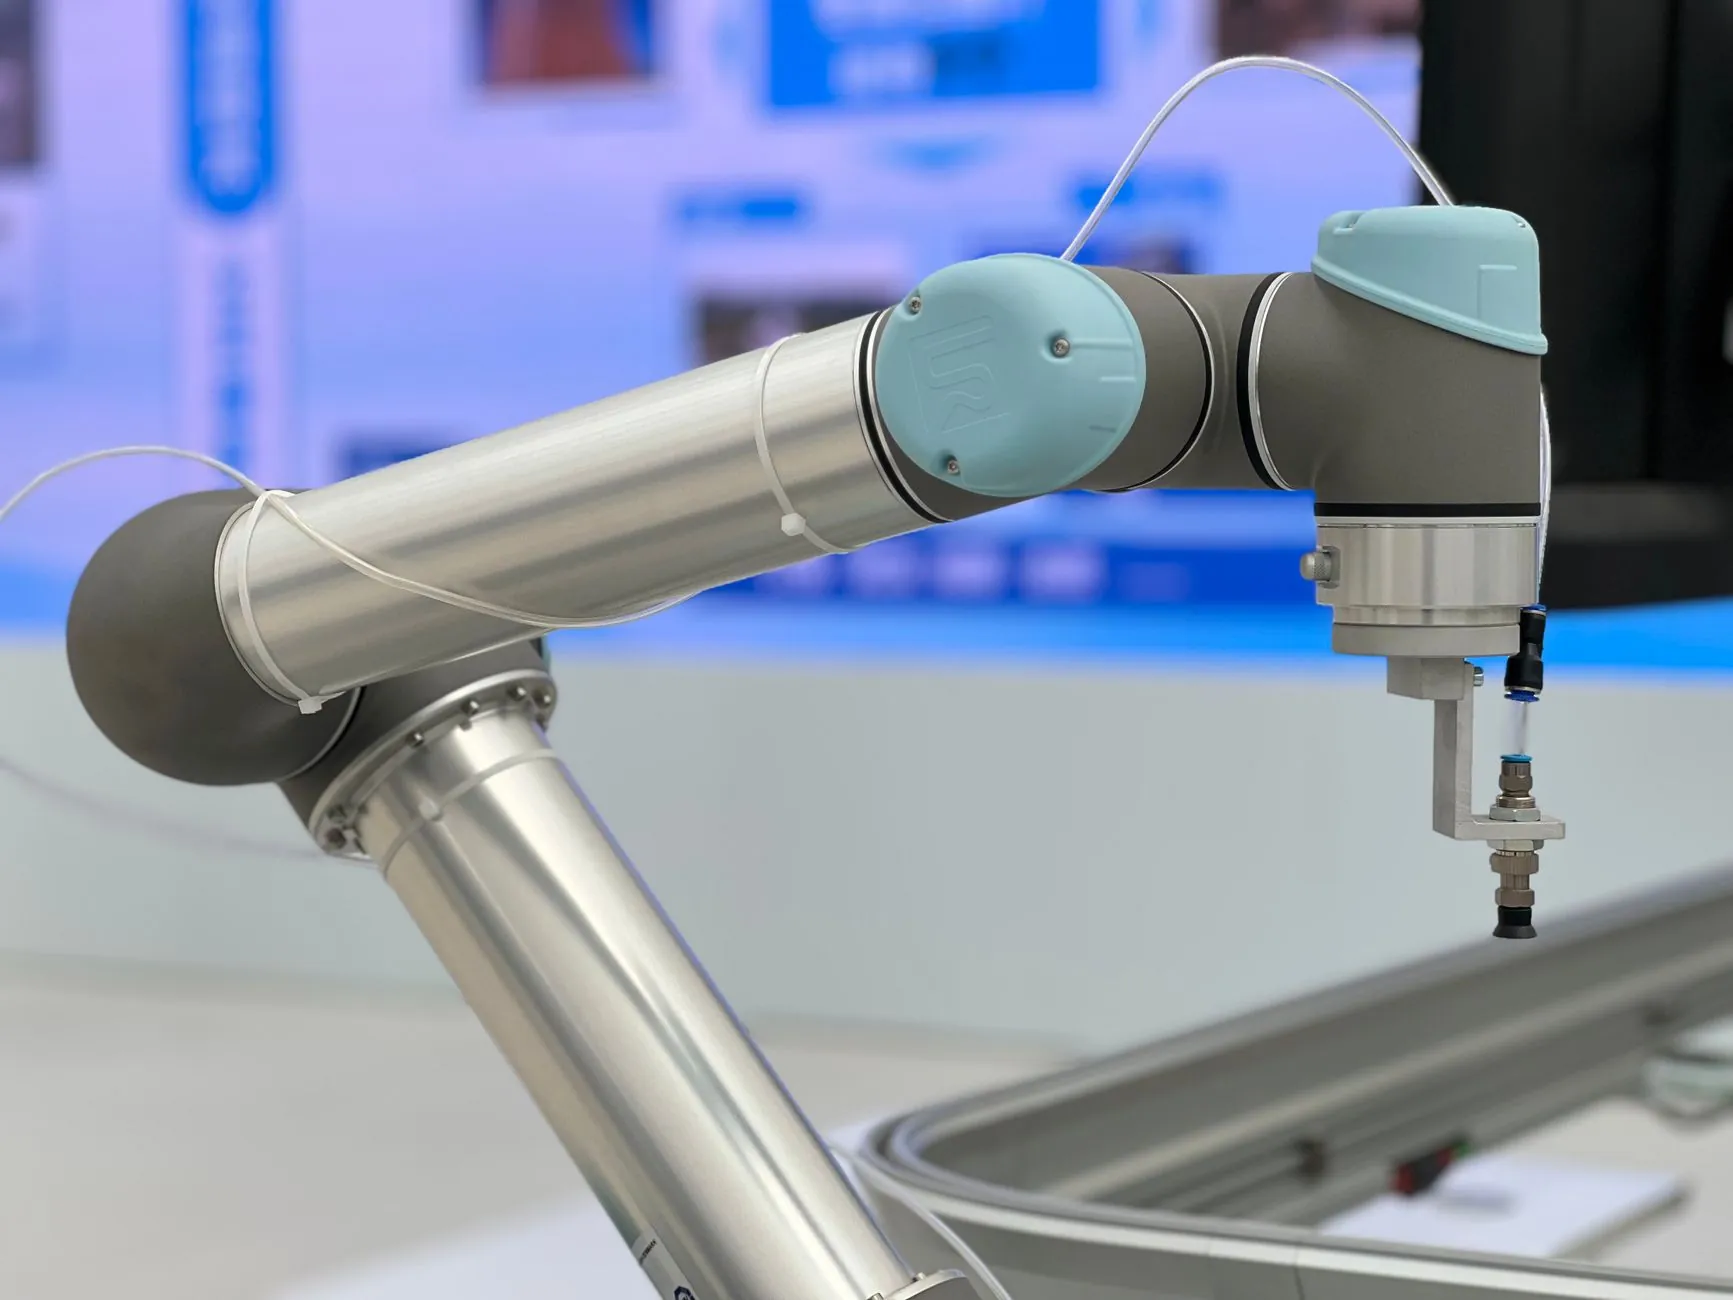
工业机器人每个关节的摆动精度,直接决定焊接、装配或抛光工艺的良品率。但很多设备工程师在选型时,常常在RV减速机与谐波减速机之间犹豫不决——前者刚性好、抗冲击,后者体积小、精度高,到底哪个才是六轴机器人末端关节的最优解?这不仅是成本问题,更是对负载特性、寿命周期和传动刚度的综合考量。
行业现状:两种技术路线的“楚河汉界”
目前国内约70%的重载工业机器人(负载20kg以上)底座和肩部关节首选RV减速机,而轻载高速SCARA机器人或协作机器人末端,几乎被谐波减速机垄断。这种格局并非偶然:RV减速机通过摆线针齿啮合,能承受更大弯矩;谐波减速机则依靠柔轮弹性变形,在减速比和背隙控制上更极致。但问题在于,不少工程师把这两种精密减速机当成了“通用零件”,忽视了它们各自对润滑、温升和工作制的要求差异。
核心技术:刚性、背隙与寿命的“三角博弈”
拿RV减速机来说,其内部两级减速结构(行星齿轮+摆线针轮)让它拥有2倍于谐波减速机的扭转刚度。在点焊机器人频繁正反转的工况下,这种刚性优势能显著减少弹性回差。而谐波减速机的柔轮壁厚通常只有0.3-0.8mm,虽然能实现零背隙(出厂背隙≤1弧分),但柔轮反复弹性变形带来的疲劳损耗不可忽视——在额定扭矩下连续运行,其寿命往往只有RV减速机的1/3至1/2。
- 承载能力:RV减速机允许瞬间过载2.5倍以上,谐波减速机建议不超过1.5倍。
- 减速比范围:RV常用40-160,谐波可达50-320,但大速比时谐波体积优势更明显。
- 温升表现:RV减速机在重载工况下温升更稳定,谐波高速运转时需额外关注散热。
这里有一个容易被忽略的细节:谐波减速机的柔轮材料(通常为特殊合金钢)对润滑油的洁净度极度敏感,如果颗粒物进入啮合区,会导致柔轮裂纹快速扩展。而RV减速机对润滑油的粘度宽容度更高,维护周期也更长。所以,传动设备选型不能只看参数表,必须结合机器人实际动作循环中的峰值力矩和等效转速。
选型指南:从“负载曲线”反推最优解
建议按以下逻辑筛选:
1. 如果关节负载重量大于15kg、且要求回转精度≤3弧分,优先考虑RV减速机,特别是J1-J3轴;
2. 如果关节需要中空走线、且负载小于5kg,谐波减速机配合无框电机是更紧凑的方案;
3. 对于既要轻量化又要高刚度的协作机器人,可采用“RV减速机+谐波减速机”混搭,而非全关节统一。
实际测试中,我们在某六轴码垛机器人上对比过:将J4轴从谐波换成RV后,末端轨迹重复精度从±0.08mm提升至±0.05mm,但关节重量增加了1.2kg。这意味着,选型本质上是在机器人惯量匹配与控制带宽之间做权衡,而不是参数对比的简单游戏。
应用前景:下一代减速机的“双轨并行”
随着人形机器人关节扭矩密度要求飙升,RV减速机正在向“小型化、高刚柔耦合”方向进化,而谐波减速机则通过新型柔轮材料(如钛合金/复合材料)试图突破寿命瓶颈。湖北省瑜钟电子科技有限公司在为客户定制传动设备方案时发现,未来三年,两种减速机的边界将变得模糊——例如采用“RV针齿壳+谐波柔轮”的混合结构,已在部分实验室原型中展现出惊人潜力。
但就现阶段量产落地而言,没有绝对的“最优技术”,只有最贴合工况的选型策略。建议设备团队建立自己的“关节负荷-精度-热平衡”测试台账,用数据替代直觉,才能让机器人这条钢铁手臂真正“指哪打哪”。