精密减速机在自动化设备中的传动精度提升方案解析
日期:2026-10-01
标签:精密减速机,RV减速机,谐波减速机,传动设备
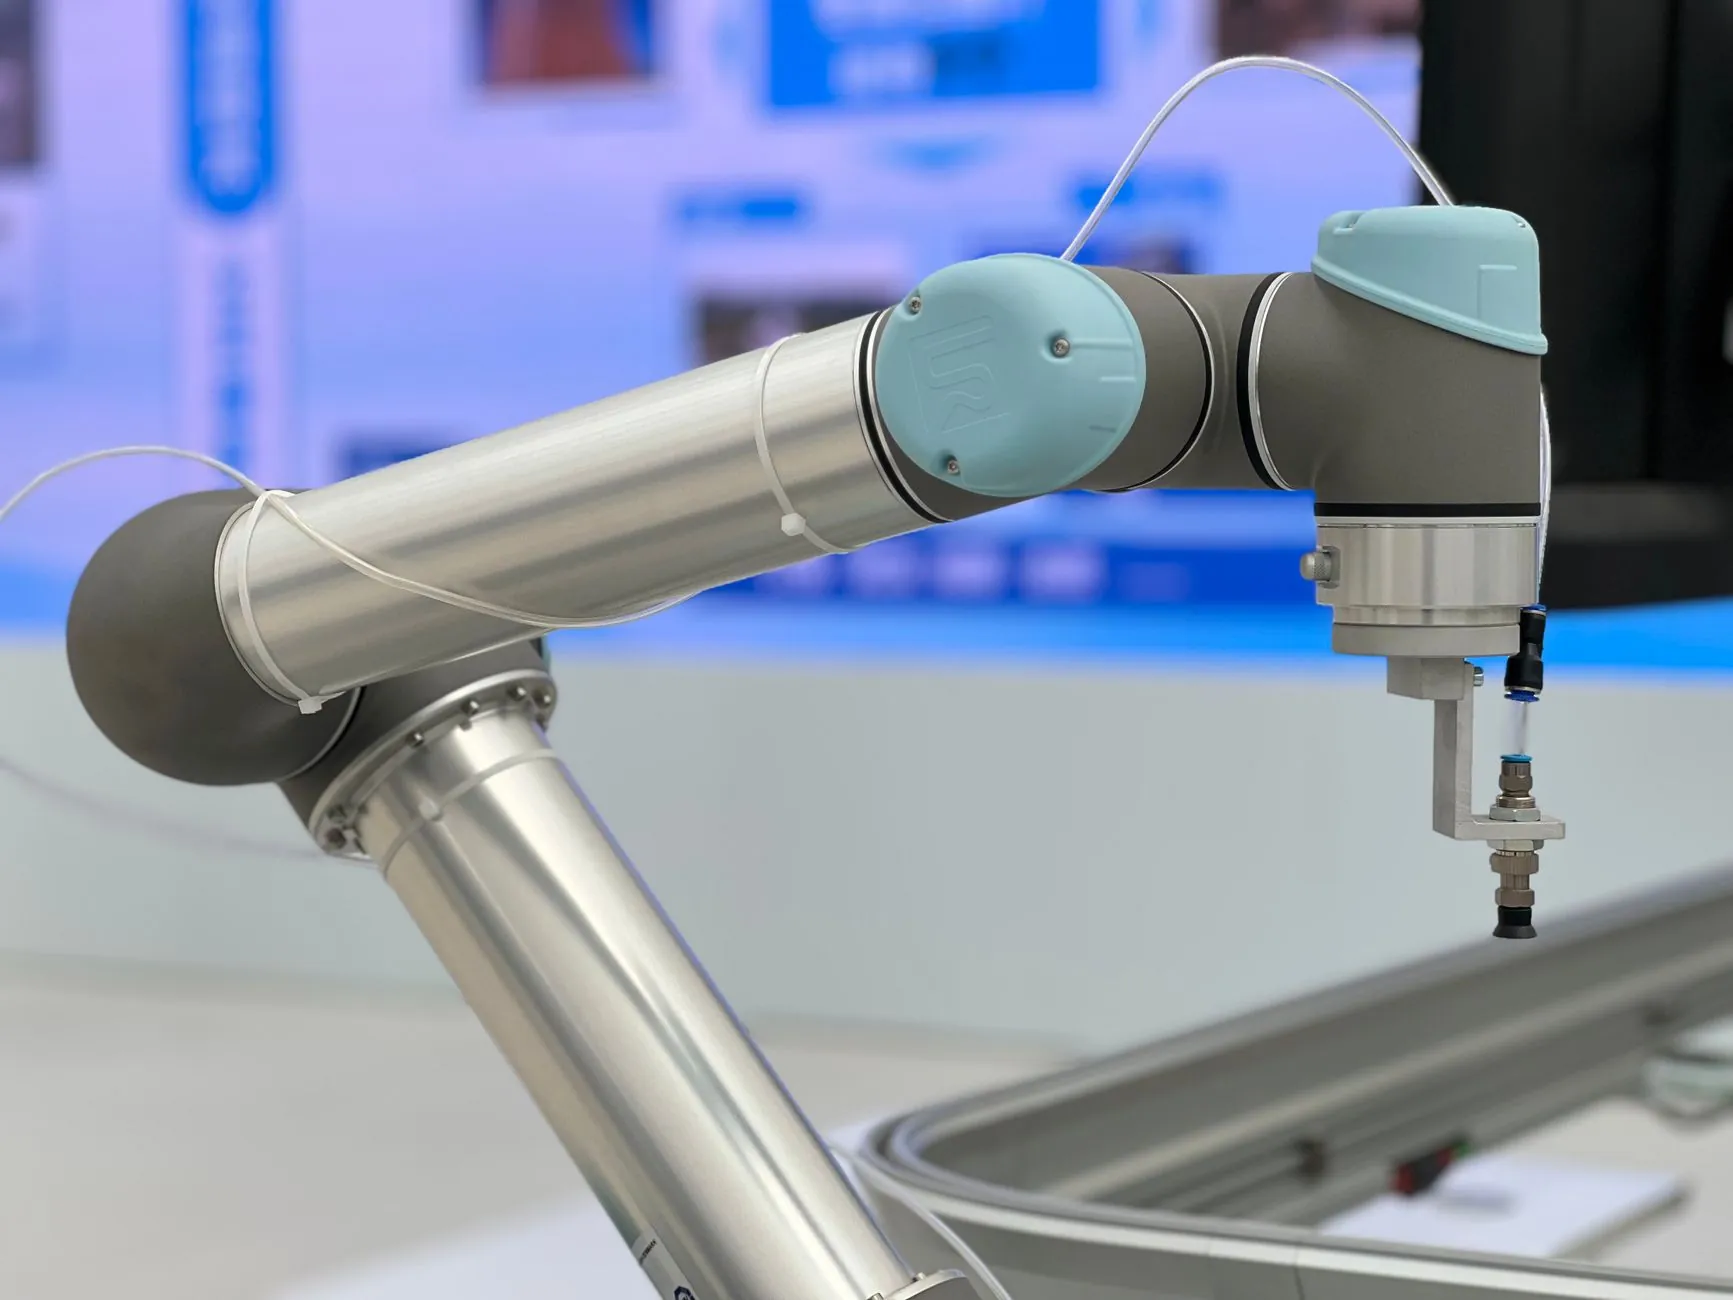
在自动化产线高速运行中,定位精度每下降0.01mm,装配良率可能损失2%以上。传动链末端的精密减速机作为核心关节,其背隙、扭转刚度和传动误差直接决定了设备能否稳定达到±0.02mm的重复定位精度。很多设备集成商在选型时只关注额定扭矩,却忽略了精度衰减曲线,导致运行半年后精度断崖式下滑。
行业现状:精度保持性成最大痛点
当前国产RV减速机在初期精度上已接近国际水平,但2000小时磨损后的背隙增幅普遍比纳博特斯克高30%-50%。谐波减速机则面临柔轮疲劳导致的传动误差漂移问题。在3C电子、锂电叠片等高速取放场景中,用户反馈最多的不是负载能力不足,而是传动设备运行3-6个月后出现精度失稳,需要频繁补偿。
核心技术:从齿形修形到预紧控制
提升传动精度需要从三个层面切入。齿廓修形方面,采用对数螺旋线修形量控制在5-8μm,可补偿承载后的弹性变形。轴承预紧力需根据实际工况动态设定——过盈量每增加0.01mm,扭转刚度提升约12%,但空载电流会上升8%。装配环节的相位角匹配同样关键,摆线轮与针齿的啮合相位差超过15′就会产生明显的传动波动。
- 背隙控制:采用变位加工将回差稳定在1arcmin以内
- 刚度优化:交叉滚子轴承与主轴承一体化设计
- 热平衡:对称油路设计使温升控制在15K以下
实践方法:可落地的精度补偿策略
设备调试阶段建议采用激光干涉仪标定全行程误差曲线,将补偿值写入运动控制器。对于谐波减速机应用场景,可在柔轮内壁增加阻尼涂层,抑制高频振动对编码器信号的干扰。日常维护中,每500小时检测一次空程回差,超过3arcmin即需调整预紧环。某协作机器人厂商采用该方法后,轨迹精度从±0.05mm提升至±0.018mm。
随着人形机器人关节模组和半导体封装设备的需求爆发,精密减速机正朝着“零背隙+高刚度+轻量化”方向演进。集成式扭矩传感器与减速机的一体化设计,让实时精度补偿成为可能。湖北省瑜钟陈科技有限公司持续深耕RV减速机与谐波减速机的精度保持性技术,为自动化设备提供从选型计算到现场标定的全链路传动方案。